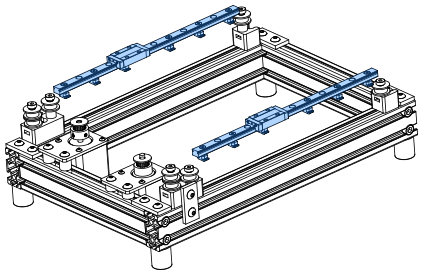
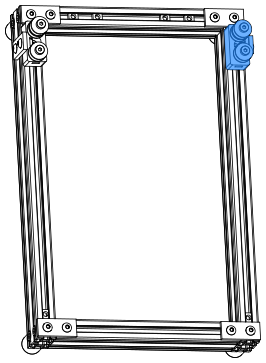
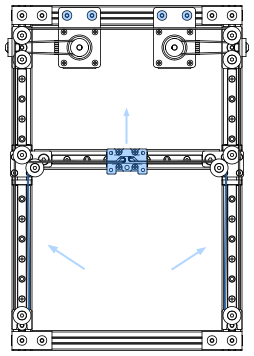
导轨端面紧靠惰轮支座
调整远离电机一侧的惰轮支座。确认两根 Y 导轨的末端都紧靠支座。
Y 导轨暂不拧紧
两根 Y 导轨的螺栓只拧到贴合。先装 X 横梁。横梁滑动顺畅后,再拧紧。
 PhysiClaw.ai
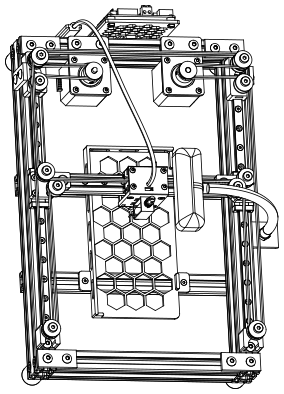
我们打造能在真实世界中与你互动的智能体
PhysiClaw 是能与物理世界交互的智能体。它通过点击屏幕操作手机,因此需要一套硬件来执行点击。本手册介绍这套硬件的装配。硬件分为三部分。CoreXY 结构在 X/Y 平面内移动。触控机构沿 Z 轴按压屏幕。摄像头观察屏幕。
请通读本手册。对照物料清单清点已购零件。确认没有缺漏。装配一台 PhysiClaw 约需 3 小时,请预留足够时间。
如果发现本手册有错误,或有改进建议,请到 GitHub 提交 issue(github.com/physiclaw/PhysiClaw/issues)。请写明相关页码,并简要描述问题。也欢迎附上带标注的截图。我们会根据反馈定期更新手册。

圆柱头,内六角驱动。
ISO 4762 / DIN 912

半圆头,内六角驱动。用于需要低螺栓头、但不要求齐平的位置。
ISO 7380-1

90° 沉头,内六角驱动。螺栓头与表面齐平。用于零件表面不允许有凸起的位置。
ISO 10642 / DIN 7991

5×8×0.5 垫片。叠在每个惰轮下面,调整轴向间隙。
5×8×0.5

与螺栓配合,把零件牢固夹紧。
ISO 4032 / DIN 934

四方螺母嵌在打印件的方槽内,供螺栓拧入。
DIN 557

从型材开口端滑入槽内。拧紧螺栓时,螺母向上提起,卡在槽口内侧边缘。

在型材的任意位置平放入槽内。旋转 90° 即卡紧。

20 齿同步轮。每根电机轴上装一个,用紧定螺钉顶住轴的 D 形切面锁紧。同步轮带动 GT2 同步带。
GT2 · 20 齿 · 孔径 5 mm · 带宽 6 mm

带齿惰轮,与同步带的齿面啮合。
GT2 · 20 齿 · 孔径 5 mm · 带宽 6 mm

光面惰轮,贴着同步带的平背面滚动。
孔径 5 mm · 带宽 6 mm

2 孔平板,M5 孔间距 20 mm。

PhysiClaw 的定制件用尼龙粉末床熔融工艺打印,选择性激光烧结(SLS)或多射流熔融(MJF)均可,而非常见的 FDM。粉末床工艺把尼龙粉末逐层熔结。零件致密、无需支撑,各方向强度一致。这些零件带有侧孔和悬空结构。FDM 打印会使侧孔变形、悬空处塌陷。下单时请按以下规格。
3D 打印工艺
选择性激光烧结(SLS)或多射流熔融(MJF)
零件密度
实心
材料
黑色 PA12 尼龙(或同等材料)
尺寸公差
±0.3%(最小 ±0.3 mm)
层厚
100 µm(0.1 mm)
摆放方向
按服务商默认
最小壁厚
1.0 mm
表面处理
无后处理
文件名末尾的 _x# 表示整机需要的数量。例如 idler_mount_front_x2.step 需要两个。
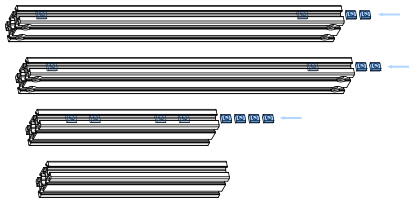
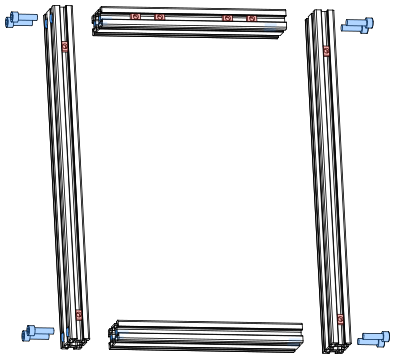
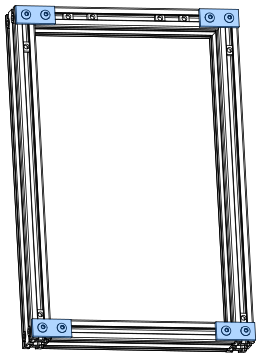
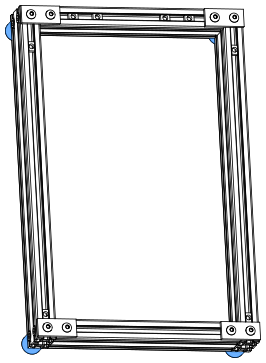
四根 2040 铝型材组成底座框架。其余零件都装在框架上。确认框架四角成直角。方正的框架是后续运动精度的基础。
| 组件 | 规格 | 数量 |
|---|---|---|
| 2040 铝型材 | 345 mm · 沉孔 | 2 |
| 2040 铝型材 | 190 mm | 2 |
| T 型螺母 | 滑块螺母 M5 | 8 |
| 组件 | 规格 | 数量 |
|---|---|---|
| 圆柱头螺栓 | M6×20 | 8 |

| 组件 | 规格 | 数量 |
|---|---|---|
| 一字连接板 | 40 × 18 × 4 mm | 4 |
| 半圆头螺栓 | M5×10 | 8 |
| T 型螺母 | 船形螺母 M5 | 8 |

| 组件 | 规格 | 数量 |
|---|---|---|
| 橡胶脚垫 | Ø20 × 22 mm | 4 |
| 半圆头螺栓 | M5×16 | 4 |
| T 型螺母 | 船形螺母 M5 | 4 |
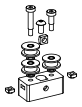
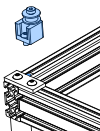
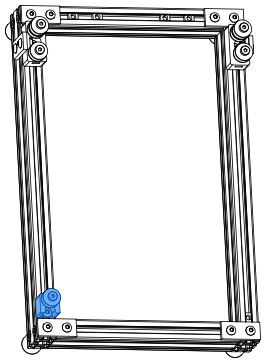
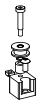
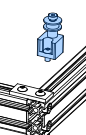
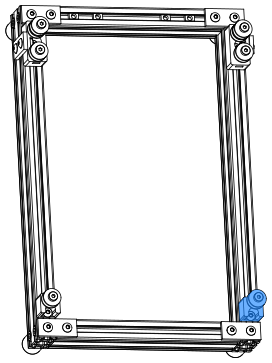
框架四角各装一个惰轮组,全部用光面惰轮。惰轮贴着 GT2 同步带的平背面滚动,让同步带在转角处转向。每个惰轮支座与转角处的水平一字连接板相距 2 mm,四角因此对称。

| 组件 | 规格 | 数量 |
|---|---|---|
| 惰轮支座 | SLS/MJF 3D 打印 | 1 |
| 惰轮 | GT2 20T,光面 | 3 |
| 半圆头螺栓 | M5×10 | 1 |
| 轴肩螺栓 | Ø5×10×M4 | 1 |
| 轴肩螺栓 | Ø5×20×M4 | 1 |
| 四方螺母 | M4 | 2 |
| 四方螺母 | M5 | 1 |
| 垫片 | 5×8×0.5 | 3 |
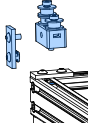
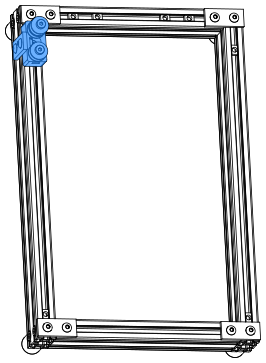
| 组件 | 规格 | 数量 |
|---|---|---|
| 一字连接板 | 40 × 18 × 4 mm | 1 |
| 半圆头螺栓 | M5×10 | 1 |
| 半圆头螺栓 | M5×12 | 1 |
| T 型螺母 | 船形螺母 M5 | 1 |
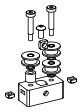

| 组件 | 规格 | 数量 |
|---|---|---|
| 惰轮支座 | SLS/MJF 3D 打印 | 1 |
| 惰轮 | GT2 20T,光面 | 3 |
| 半圆头螺栓 | M5×10 | 1 |
| 轴肩螺栓 | Ø5×20×M4 | 2 |
| 四方螺母 | M4 | 2 |
| 四方螺母 | M5 | 1 |
| 轴套 | 5×10×9 | 1 |
| 垫片 | 5×8×0.5 | 3 |
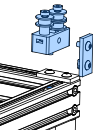
| 组件 | 规格 | 数量 |
|---|---|---|
| 一字连接板 | 40 × 18 × 4 mm | 1 |
| 半圆头螺栓 | M5×10 | 1 |
| 半圆头螺栓 | M5×12 | 1 |
| T 型螺母 | 船形螺母 M5 | 1 |


| 组件 | 规格 | 数量 |
|---|---|---|
| 惰轮支座 | SLS/MJF 3D 打印 | 1 |
| 惰轮 | GT2 20T,光面 | 1 |
| 半圆头螺栓 | M5×10 | 1 |
| 轴肩螺栓 | Ø5×10×M4 | 1 |
| 四方螺母 | M4 | 1 |
| 垫片 | 5×8×0.5 | 1 |

| 组件 | 规格 | 数量 |
|---|---|---|
| 惰轮支座 | SLS/MJF 3D 打印 | 1 |
| 惰轮 | GT2 20T,光面 | 1 |
| 半圆头螺栓 | M5×10 | 1 |
| 轴肩螺栓 | Ø5×20×M4 | 1 |
| 四方螺母 | M4 | 1 |
| 轴套 | 5×10×9 | 1 |
| 垫片 | 5×8×0.5 | 1 |
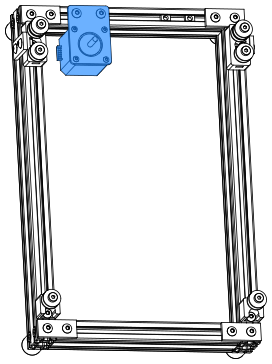
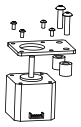
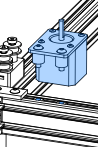
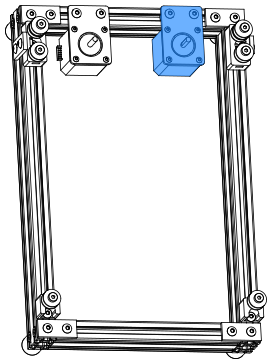
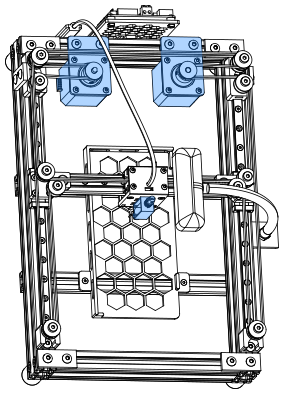
两台 42 步进电机装在框架顶部的型材上,左右各一。电机驱动 CoreXY 同步带,带动 X 滑座移动。
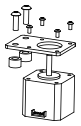

| 组件 | 规格 | 数量 |
|---|---|---|
| 电机支架 | 60×42×3 | 1 |
| 电机 | 42 步进电机 | 1 |
| 半圆头螺栓 | M3×6 | 4 |
| 半圆头螺栓 | M5×16 | 2 |
| 轴套 | 6×12×8 | 2 |
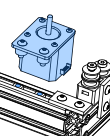

| 组件 | 规格 | 数量 |
|---|---|---|
| 电机支架 | 60×42×3 | 1 |
| 电机 | 42 步进电机 | 1 |
| 半圆头螺栓 | M3×6 | 4 |
| 半圆头螺栓 | M5×20 | 2 |
| 轴套 | 6×12×12 | 2 |
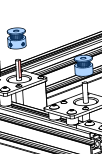
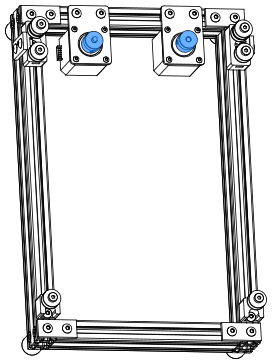
| 组件 | 规格 | 数量 |
|---|---|---|
| 同步轮 | GT2 20T,6 mm | 2 |
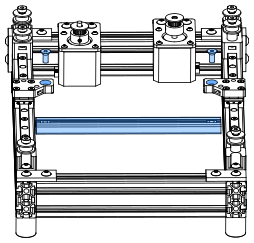
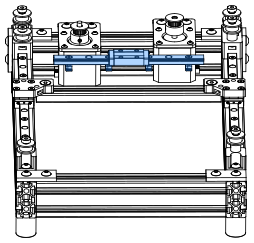
PhysiClaw 的 X/Y 运动采用 CoreXY 结构,由三根 MGN9H 导轨导向。左右两根导轨用作 Y 轴,横跨其间的一根用作 X 轴。X 轴与 Y 导轨相接的两处是 XY 连接件,每个连接件装两个惰轮。每个滑块都要留在导轨上。滑块一旦滑出导轨,钢珠散落,滑块随之损坏。
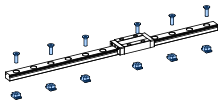
| 组件 | 规格 | 数量 |
|---|---|---|
| 直线导轨 | MGN9H, 240 mm | 2 |
| 半圆头螺栓 | M3×8 | 24 |
| T 型螺母 | 船形螺母 M3 | 24 |
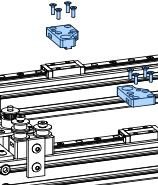
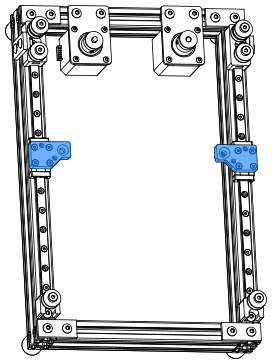
| 组件 | 规格 | 数量 |
|---|---|---|
| XY 连接件(左) | SLS/MJF 3D 打印 | 1 |
| XY 连接件(右) | SLS/MJF 3D 打印 | 1 |
| 沉头螺栓 | M3×10 | 8 |
| 组件 | 规格 | 数量 |
|---|---|---|
| 1020 铝型材 | 185 mm | 1 |
| T 型螺母 | 滑块螺母 M5 | 2 |
| 组件 | 规格 | 数量 |
|---|---|---|
| 沉头螺栓 | M5×12 | 2 |
| 组件 | 规格 | 数量 |
|---|---|---|
| 直线导轨 | MGN9H, 150 mm | 1 |
| 半圆头螺栓 | M3×8 | 7 |
| T 型螺母 | 船形螺母 M3 | 7 |


| 组件 | 规格 | 数量 |
|---|---|---|
| 惰轮 | GT2 20T,光面 | 1 |
| 轴肩螺栓 | Ø5×20×M4 | 1 |
| 轴套 | 5×10×9 | 1 |
| 垫片 | 5×8×0.5 | 1 |
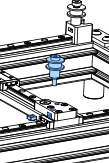
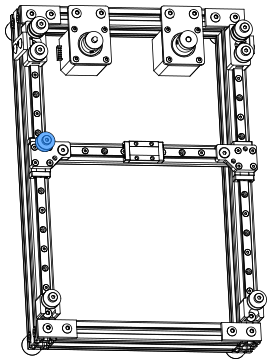
| 组件 | 规格 | 数量 |
|---|---|---|
| 四方螺母 | M4 | 1 |


| 组件 | 规格 | 数量 |
|---|---|---|
| 惰轮 | GT2 20T,带齿 | 1 |
| 轴肩螺栓 | Ø5×10×M4 | 1 |
| 垫片 | 5×8×0.5 | 1 |
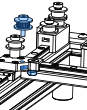
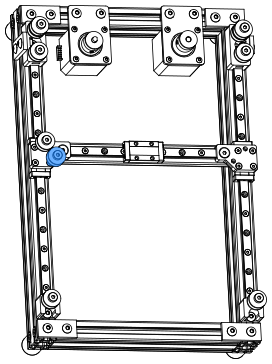
| 组件 | 规格 | 数量 |
|---|---|---|
| 四方螺母 | M4 | 1 |


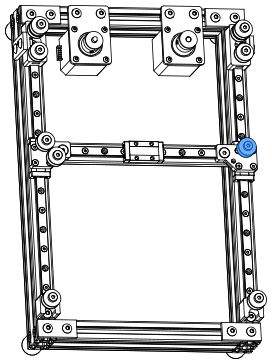
| 组件 | 规格 | 数量 |
|---|---|---|
| 惰轮 | GT2 20T,光面 | 1 |
| 轴肩螺栓 | Ø5×10×M4 | 1 |
| 垫片 | 5×8×0.5 | 1 |
| 组件 | 规格 | 数量 |
|---|---|---|
| 四方螺母 | M4 | 1 |


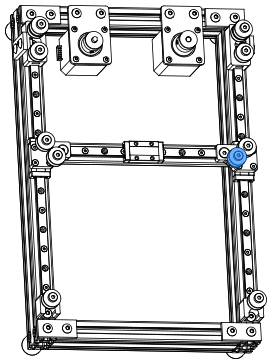
| 组件 | 规格 | 数量 |
|---|---|---|
| 惰轮 | GT2 20T,带齿 | 1 |
| 轴肩螺栓 | Ø5×20×M4 | 1 |
| 轴套 | 5×10×9 | 1 |
| 垫片 | 5×8×0.5 | 1 |
| 组件 | 规格 | 数量 |
|---|---|---|
| 四方螺母 | M4 | 1 |
PhysiClaw 的 CoreXY 结构由两条 GT2 同步带驱动,即电机 A 的同步带和电机 B 的同步带。两条同步带分别位于上层和下层同步带平面,互不交叉。两条同步带的张力必须一致,运动才能准确。
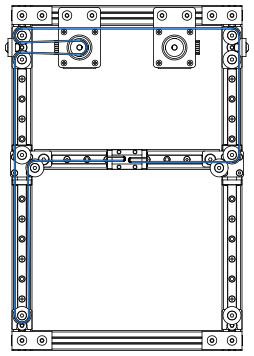

| 组件 | 规格 | 数量 |
|---|---|---|
| 同步带 | GT2-6 mm,开口带 | 1 |
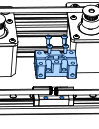
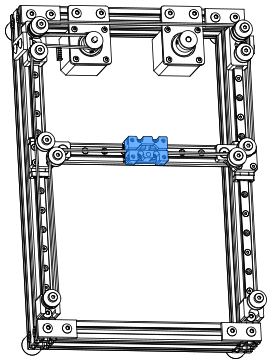
| 组件 | 规格 | 数量 |
|---|---|---|
| 同步带夹具 | SLS/MJF 3D 打印 | 1 |
| 半圆头螺栓 | M3×8 | 4 |
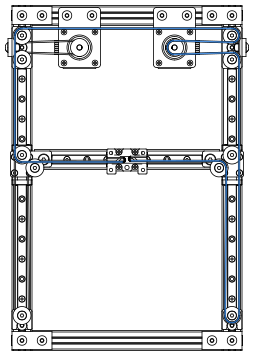

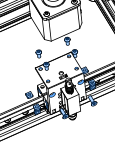
把电容触控笔尖装到推拉式电磁铁上。再把两者一起装到 X 滑座上。
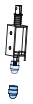

| 组件 | 规格 | 数量 |
|---|---|---|
| 推拉式电磁铁 | 12 V,2×M3,孔距 15 mm | 1 |
| 触控笔尖 | 导电布头 Ø7 mm | 1 |


| 组件 | 规格 | 数量 |
|---|---|---|
| 电磁铁支架 | SLS/MJF 3D 打印 | 1 |
| 半圆头螺栓 | M3×6 | 2 |
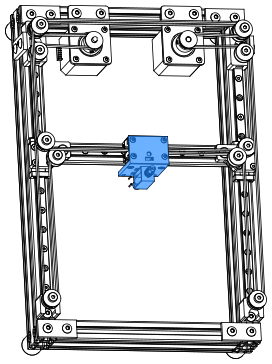
| 组件 | 规格 | 数量 |
|---|---|---|
| 半圆头螺栓 | M3×8 | 4 |
| 沉头螺栓 | M3×10 | 2 |
| 四方螺母 | M3 | 6 |
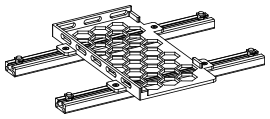
两根横梁装在框架底面,承载 3D 打印的手机托架。手机屏幕朝上放入托架,水平置于触控笔下方。手机左上角抵住托架内角。
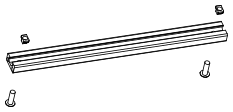
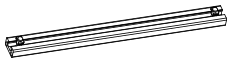
| 组件 | 规格 | 数量 |
|---|---|---|
| 1020 铝型材 | 230 mm,端孔 M5 | 2 |
| 半圆头螺栓 | M5×16 | 4 |
| T 型螺母 | 船形螺母 M5 | 4 |
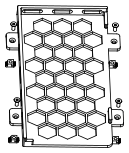
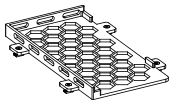
| 组件 | 规格 | 数量 |
|---|---|---|
| 手机托架 | SLS/MJF 3D 打印 | 1 |
| 沉头螺栓 | M3×8 | 4 |
| T 型螺母 | 船形螺母 M3 | 4 |
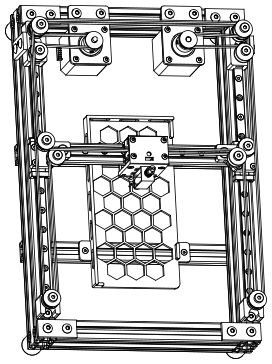
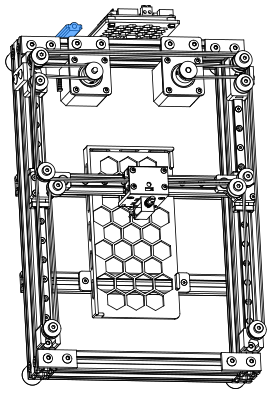
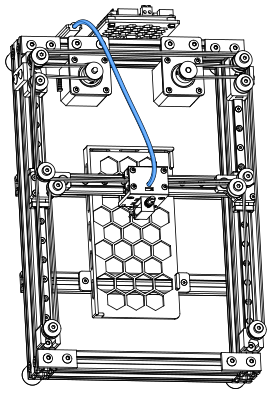
控制板安装在框架前方。电磁铁引线用螺旋缠绕带与特氟龙管缠成一束。特氟龙管增加线束刚性,使线束保持形状,避开电机和同步带。管的两端分别固定在框架上的导管支架和 X 滑座上。
| 组件 | 规格 | 数量 |
|---|---|---|
| 控制板支架 | SLS/MJF 3D 打印 | 1 |
| 沉头螺栓 | M5×12 | 2 |
| T 型螺母 | 船形螺母 M5 | 2 |
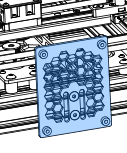
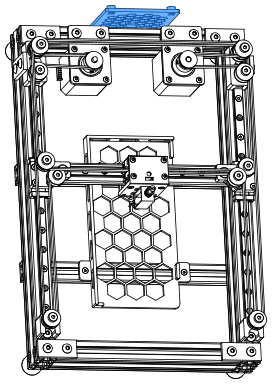
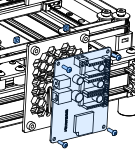
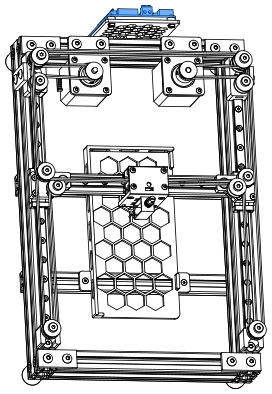
| 组件 | 规格 | 数量 |
|---|---|---|
| 控制板 | MKS DLC32 V2.1 | 1 |
| 半圆头螺栓 | M3×10 | 4 |
| 四方螺母 | M3 | 4 |


| 组件 | 规格 | 数量 |
|---|---|---|
| 导管支架 | SLS/MJF 3D 打印 | 1 |
| 沉头螺栓 | M5×12 | 2 |
| T 型螺母 | 船形螺母 M5 | 2 |
| 组件 | 规格 | 数量 |
|---|---|---|
| 特氟龙管 | Ø4/2, 400 mm | 1 |
| 螺旋缠绕带 | Ø4,约 400 mm | 1 |
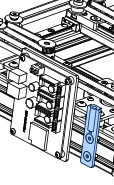
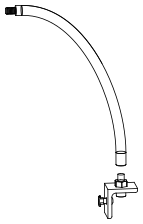
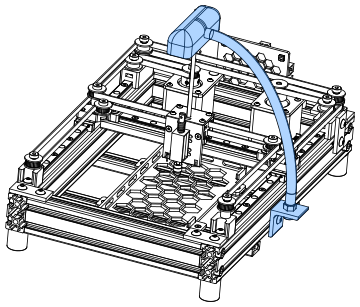
摄像头装在框架右侧,正对手机屏幕。


| 组件 | 规格 | 数量 |
|---|---|---|
| 角码 | 2×Ø6.5 mm | 1 |
| 半圆头螺栓 | M5×10 | 1 |
| T 型螺母 | 船形螺母 M5 | 1 |
| 圆柱头螺栓 | 1/4-20×16(英制) | 1 |
| 六角螺母 | 1/4-20(英制) | 1 |
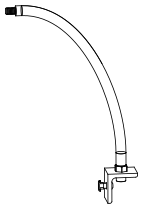
| 组件 | 规格 | 数量 |
|---|---|---|
| 金属软管 | Ø10×300, 1/4-20 M/F | 1 |
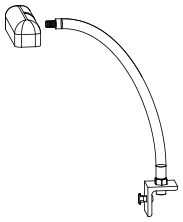
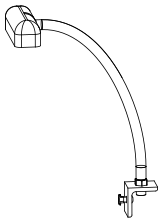
| 组件 | 规格 | 数量 |
|---|---|---|
| 摄像头 | 4K 高清,自动对焦 | 1 |
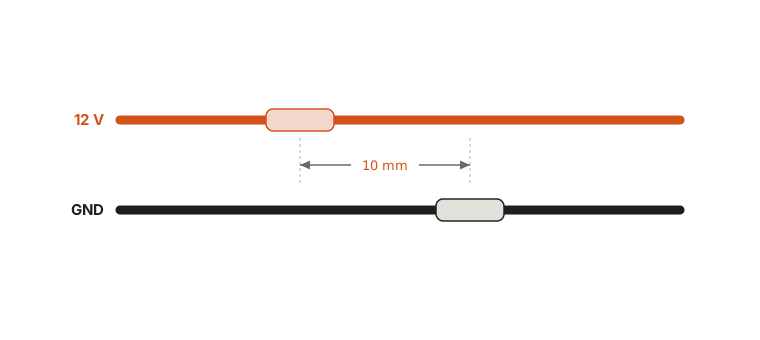
把控制板的步进电机驱动输出接到电机。把电磁铁接到主轴(Spindle)输出,并接地。
| 组件 | 规格 | 数量 |
|---|---|---|
| 电机驱动 | TMC2209 | 2 |
| 组件 | 规格 | 数量 |
|---|---|---|
| 电源适配器 | 12 V 2 A | 1 |
| 电机配线 | XH2.54 | 2 |
| 数据线 | USB 串口 | 1 |
| 组件 | 规格 | 数量 |
|---|---|---|
| 导线 | 0.3 mm² | 1 |

这是整台机器的完整零件清单。装配前,按清单备齐零件。
| 类别 | 组件 | 规格 | 数量 | 用途 |
|---|---|---|---|---|
| 框架 | 欧标 2040 铝型材,黑色阳极氧化 | 长度 345 mm,40 mm 宽面两端各开两个 M6 沉孔,距端面 10 mm,配 M6 内六角圆柱头螺栓 | 2 | 框架长边 |
| 长度 190 mm,两端攻丝 M6 | 2 | 框架短边 | ||
| 欧标 1020 铝型材 | 长度 185 mm | 1 | 龙门架横梁 | |
| 长度 230 mm,距两端 10 mm 开 M5 通孔 | 2 | 手机托架横梁 | ||
| 定制件 | 3D 打印件 | 选择性激光烧结(SLS)或多射流熔融(MJF),PA12 尼龙(或同等材料),黑色 | 11 | 惰轮支座(前后各两个)、XY 连接件(左)、XY 连接件(右)、同步带夹具、电磁铁支架、手机托架、控制板支架、导管支架 |
| 直线导轨 | MGN9H 导轨 | 导轨长度 240 mm | 2 | Y 轴导轨 |
| 导轨长度 150 mm | 1 | X 轴导轨 | ||
| MGN9H 滑块 | H 型加长滑块,4×M3,安装孔距 15 × 16 mm | 3 | 每根导轨一个 | |
| 运动组件 | 同步轮 | GT2 20齿,孔径 5 mm,带宽 6 mm | 2 | 电机驱动轮 |
| 惰轮 | GT2 20齿 光面,孔径 5 mm,带宽 6 mm | 10 | CoreXY 同步带换向 | |
| GT2 20齿 带齿,孔径 5 mm,带宽 6 mm | 2 | CoreXY 同步带换向 | ||
| 同步带 | GT2,带宽 6 mm,5 米/卷 | 1 | CoreXY 同步带 |
| 类别 | 组件 | 规格 | 数量 | 用途 |
|---|---|---|---|---|
| 电子元件 | 控制板 | MKS DLC32 V2.1(含 USB 数据线) | 1 | 主控制器 |
| 步进电机驱动 | TMC2209 | 2 | 电机驱动模块 | |
| 电源 | 12 V 2 A 适配器,5.5×2.1 mm 桶形插头 | 1 | 整机供电 | |
| 摄像头 | 4K 高清 USB 电脑摄像头,自动对焦 | 1 | 俯拍手机屏幕 | |
| 线缆 | 电机配线 | XH2.54,4 针,200 mm | 2 | 步进电机 → 控制板 |
| 导线 | 0.3 mm² 多股软线,纯铜芯,2 米 | 1 | 电磁铁接地线、接长引线 | |
| 执行器 | 步进电机 | 42 步进电机,高度 38 或 40 mm | 2 | 驱动电机 |
| 推拉式电磁铁 | 12 V,0.8 A,行程 10 mm,推拉力 0.2–6 N,安装孔 2×M3,孔距 15 mm | 1 | 驱动触控笔尖点击屏幕 | |
| 五金件 | 一字连接板 | 40 × 18 × 4 mm(长×宽×厚),孔距 20 mm,M5 孔 | 6 | 框架、惰轮连接 |
| 电机支架 | 60 × 42 × 3 mm(长×宽×厚) | 2 | 电机支架 | |
| 角码 | 两孔垂直角码,长度 26 mm,折边 30 mm,2×Ø6.5 孔 | 1 | 摄像头底座 | |
| 橡胶脚垫 | 圆柱形,直径 20 mm,高度 22 mm,含机牙螺丝 | 4 | 框架脚垫 | |
| 触控笔尖 | M3 内牙,导电布头 Ø7 mm,外径 Ø8.5 mm,高度 12.5 mm | 1 | 点击手机屏幕 | |
| 特氟龙管 | 内径 2 mm,外径 4 mm,长度 1 米,PTFE 或 FEP 均可 | 1 | 增加电磁铁引线刚性,使线束保持形状 | |
| 螺旋缠绕带 | Ø4 mm,约 0.5 米 | 1 | 把引线和特氟龙管缠成一束 | |
| 金属软管 | 360° 万向可调,1/4-20 公/母,长度 300 mm,外径 10 mm | 1 | 摄像头臂 |
| 类别 | 组件 | 规格 | 数量 | 用途 |
|---|---|---|---|---|
| 紧固件 | 内六角半圆头螺栓 | M3×6(螺纹直径×螺纹长度) | 10 | 电机、电磁铁支架 |
| M3×8 | 39 | 导轨、同步带夹具、电磁铁支架 | ||
| M3×10 | 4 | 控制板安装 | ||
| M5×10 | 15 | 框架、惰轮、摄像头底座 | ||
| M5×12 | 2 | 惰轮支座的一字连接板 | ||
| M5×16 | 10 | 框架、手机托架、电机 A 支架 | ||
| M5×20 | 2 | 电机 B 支架 | ||
| 内六角沉头螺栓 | M3×8,长度为总长(含头部),非螺纹长度 | 4 | 手机托架 | |
| M3×10 | 10 | XY 连接件、电磁铁支架 | ||
| M5×12 | 6 | 龙门架、控制板支架、导管支架 | ||
| 内六角圆柱头螺栓 | M6×20 | 8 | 框架连接 | |
| 1/4-20×16,英制(约 6.35 mm),不可与 M6 螺栓互换 | 1 | 摄像头臂 | ||
| 内六角轴肩螺栓 | Ø5×10×M4(光杆直径×光杆长度×螺纹直径) | 4 | 惰轮 | |
| Ø5×20×M4 | 6 | 惰轮 |
| 类别 | 组件 | 规格 | 数量 | 用途 |
|---|---|---|---|---|
| 紧固件 | T 型螺母 | 船形螺母 M3 | 35 | 龙门架、手机托架 |
| 船形螺母 M5 | 23 | 框架、惰轮、手机托架、控制板支架、导管支架、摄像头底座 | ||
| 滑块螺母 M5 | 10 | 框架、龙门架 | ||
| 四方螺母 | M3,5.5 mm 见方,厚 2.4 mm | 10 | 电磁铁支架、控制板支架 | |
| M4,7 mm 见方,厚 3.2 mm | 10 | 惰轮 | ||
| M5,8 mm 见方,厚 4 mm | 2 | 惰轮 | ||
| 六角螺母 | 1/4-20,英制(约 6.35 mm),不可与 M6 螺母混用 | 1 | 摄像头臂 | |
| 垫片 | 内径 5 mm,外径 8 mm,厚度 0.5 mm | 12 | 惰轮 | |
| 轴套 | 内径 5 mm,外径 10 mm,高度 9 mm | 4 | 惰轮 | |
| 内径 6 mm,外径 12 mm,高度 8 mm | 2 | 电机 A 支架轴套 | ||
| 内径 6 mm,外径 12 mm,高度 12 mm | 2 | 电机 B 支架轴套 | ||
| 工具 | 内六角扳手 | 2、3、5 mm | 3 | M3、M5、M6 螺栓 |
| 其他 | 润滑脂 | 锂基润滑脂,NLGI 2 级 | 1 | 导轨润滑 |
| 螺纹胶 | 乐泰 243 或同等品(中强度,蓝色) | 1 | 锁固同步轮紧定螺钉 | |
| 热缩管 | Ø3 mm | 2 | 焊接接头绝缘 |
“PhysiClaw 能像你一样操作手机。它用摄像头看屏幕,用触控笔点击按钮,你能做的,它都能做。”